Motores lineares usam ímãs de maneira diferente – e a maioria dos engenheiros não leva isso em consideração
Os motores lineares eliminam o estágio de conversão mecânica rotativa para linear - sem parafuso esférico, sem pinhão e cremalheira, sem correia. A força é produzida diretamente no eixo linear. Isso parece mais simples do que um motor rotativo acionando um parafuso e, de certa forma, é. Mas os requisitos magnéticos para um motor linear são substancialmente diferentes de um motor rotativo, e as diferenças nem sempre são óbvias na descrição do livro de eletromagnetismo.
As três configurações de motor linear mais comuns são o tipo plano (canal em U ou forçador sem ferro), o tipo tubular e o atuador de bobina por voz. Cada um requer diferentes geometrias, classes e especificações do ímã. Este artigo aborda o lado magnético da decisão de projeto de cada um, com atenção específica às aplicações onde os erros de especificação são mais caros: manuseio de wafers semicondutores, eixos de alimentação de máquinas-ferramenta e estágios de precisão de acionamento direto.
1. Motores lineares canal U (núcleo de ferro e sem ferro): a trilha magnética
A configuração de motor linear mais amplamente utilizada em máquinas-ferramentas e sistemas de pórtico é o formato de canal U ou "motor síncrono linear". O estator é uma trilha magnética - uma série de blocos NdFeB montados em uma placa de apoio de aço com orientação alternada do pólo norte-sul. O forçador (parte móvel) carrega os enrolamentos da bobina e viaja ao longo desta pista, gerando força de impulso através da interação eletromagnética com o campo alternado.
Os blocos magnéticos em uma trilha de canal U típica têm 20–50 mm de largura, 10–30 mm de comprimento (na direção de deslocamento) e 5–15 mm de espessura, dependendo da classificação de força do motor. O passo dos pólos - a distância centro a centro entre ímãs adjacentes da mesma polaridade - determina o período elétrico do motor e afeta diretamente a ondulação de empuxo. O passo mais curto do pólo reduz a ondulação da força, mas aumenta a frequência de comutação necessária para uma determinada velocidade. A maioria dos motores lineares de máquinas-ferramenta usa passos de pólo de 20 a 40 mm para eixos de alimentação operando a 1 a 5 m/s.
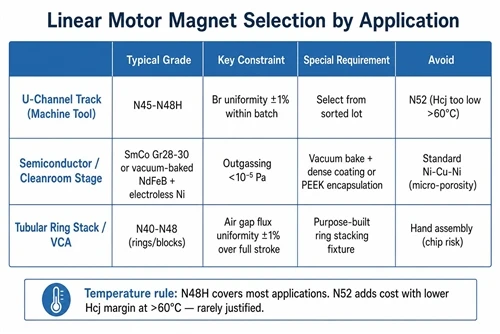
A seleção da classe para esteiras de motores lineares de máquinas-ferramenta é simples: N45 ou N48 para eixos de serviço contínuo padrão, N45SH ou N48SH para aplicações adjacentes a fusos de alta velocidade, onde o calor do enrolamento do estator impulsiona a temperatura da trilha acima de 80 graus. O erro é especificar o N52 para obter a densidade de fluxo máxima - em temperaturas de pista acima de 60 graus, a vantagem da densidade de fluxo do N52 sobre o N48 diminui significativamente (tanto o Br quanto o Hcj degradam com a temperatura, e o N52 tem um Hcj mais baixo), e o custo adicional não é justificado. N48H ou N48SH cobrem o mesmo envelope de desempenho com menor custo e melhor margem de segurança térmica.
A consistência entre ímã em uma montagem de esteira é a especificação que mais afeta a qualidade do movimento. Ímãs consecutivos com variação de Br acima de ± 2% produzem uma variação de força detectável na frequência espacial do passo do pólo - isso aparece como uma ondulação periódica de velocidade em eixos de precisão. Para eixos de alimentação de máquinas-ferramenta com requisitos de acabamento superficial abaixo de Ra 0,4μm, a variação de Br dentro de um lote de esteira deve ser especificada em ±1% ou melhor, o que requer a seleção de uma produção classificada em vez de sorteio aleatório.
2. Fabricação de semicondutores e eletrônicos: onde a contaminação substitui o grau
Sistemas de manuseio de wafer, estágios de fotolitografia e pórticos de inspeção de PCB usam motores lineares, mas o ambiente de especificação é completamente diferente de uma máquina-ferramenta. As restrições dominantes não são a densidade de força ou o desempenho térmico - são a liberação de gases e a geração de partículas.
Ímãs NdFeB sinterizados com revestimento de níquel padrão não são aceitáveis em ambientes de sala limpa Classe 10 ou Classe 100. O revestimento padrão de Ni-Cu-Ni possui microporosidade que retém e libera lentamente compostos de hidrocarbonetos sob vácuo, e as bordas do revestimento podem gerar partículas submicrométricas se os ímãs sofrerem qualquer contato mecânico. Ambos os modos de falha são catastróficos para o rendimento do wafer.
A abordagem correta para motores lineares para salas limpas é uma das três opções. Primeiro, use NdFeB cozido a vácuo com revestimento de níquel ou ouro sem eletrólitos - o cozimento a vácuo expulsa a maioria das espécies de liberação de gases presas antes que o ímã entre na sala limpa, e o revestimento mais denso de níquel ou ouro sem eletrólito fornece uma barreira mais uniforme do que o Ni-Cu-Ni galvanizado. Em segundo lugar, use ímãs de samário-cobalto (SmCo), que têm BHmax mais baixo do que os melhores graus de NdFeB, mas taxas de liberação de gases muito mais baixas devido à química superficial dominante em cobalto e maior estabilidade química intrínseca. Para estágios de wafer de 200 mm e 300 mm operando com requisitos de força moderados, SmCo Gr28 ou Gr30 (280–300 kJ/m³ BHmax) é o padrão. Terceiro, use conjuntos magnéticos totalmente encapsulados, onde cada ímã é selado em um invólucro PEEK ou de cerâmica - isso elimina a exposição direta da superfície do ímã, mas adiciona complexidade ao conjunto do trilho.
A escolha entre NdFeB cozido a vácuo e SmCo é principalmente econômica. O NdFeB com classificação de desempenho equivalente custa 40–60% menos que o SmCo. Para estágios de produção de alto rendimento, onde o custo do rastreamento magnético é significativo e o requisito de liberação de gases é atendido pelo cozimento a vácuo mais revestimento de níquel sem eletrólito, o NdFeB é a escolha correta. Para estágios em contato direto com wafer ou câmaras de vácuo operando abaixo de 10⁻⁵ Pa, onde qualquer liberação de gases é inaceitável, o SmCo é a escolha correta, independentemente do custo.
3. Motores Lineares Tubulares: Pilhas de Anéis Magnéticos e Polaridade Alternada
Os motores lineares tubulares - também chamados de atuadores lineares em algumas literaturas de produtos - usam um arranjo cilíndrico de ímãs em forma de anel dentro de um conjunto oco de bobina do estator. O conjunto magnético (o "motor" ou "eixo" móvel consiste em uma pilha de anéis NdFeB com direções de magnetização axiais alternadas separadas por espaçadores de ferro macio. Os anéis têm tipicamente 20–60 mm de diâmetro externo, 8–20 mm de diâmetro interno e 5–15 mm de espessura, dependendo dos requisitos de força e curso.
A pilha de ímãs em anel funciona com o mesmo princípio de um motor rotativo multipolar, mas na direção axial. Anel voltado para o norte, espaçador de ferro, anel voltado para sul, espaçador de ferro - o fluxo se concentra nos espaçadores de ferro e interage com a bobina do estator para produzir empuxo linear. A principal variável do projeto é a relação entre a altura do anel e a altura do espaçador de ferro, que afeta a densidade do fluxo no entreferro e a frequência de ondulação de empuxo. Alturas iguais de anel e espaçador produzem a ondulação fundamental mais baixa; variar a proporção permite a modelagem harmônica da ondulação ao custo da força média reduzida.
Motores lineares tubulares são comuns em aplicações de acionamento direto onde é necessário um curso longo em um envelope radial compacto: sistemas de distribuição de precisão, acionamentos de bombas de seringa, bancadas de teste de vibração e máquinas pick-and-place. Para estas aplicações, o NdFeB N42 ou N45 com revestimento padrão Ni-Cu-Ni é adequado na maioria dos casos. O ambiente térmico é ameno (a bobina está no estator, não no motor, então o eixo do ímã funciona frio) e os requisitos de contaminação geralmente não são de nível de sala limpa.
O desafio da montagem com pilhas de anéis é a força magnética durante o empilhamento. Anéis magnetizados axialmente da mesma polaridade se repelem fortemente; anéis de polaridade oposta atraem fortemente. Uma pilha de 10 anéis para um motor tubular com curso de 200 mm envolve forças de 50–200 N entre peças adjacentes durante a montagem. Dispositivos de montagem específicos com tubos guia não são opcionais para esta geometria - tentar montar pilhas de anéis manualmente produz cantos lascados e espaçamentos inconsistentes na prática, mesmo para montadores experientes.
4. Atuadores de bobina de voz: quando a linearidade da força é mais importante do que a força máxima
Os atuadores de bobina de voz (VCAs) são atuadores lineares de eixo único e curso limitado, onde a força é proporcional à corrente em todo o curso operacional. O nome "bobina de voz" vem dos alto-falantes - o princípio de operação é idêntico. Em aplicações industriais, os VCAs são usados para posicionamento rápido, preciso e de curso curto: estágios de foco automático, controle de força da ferramenta, isolamento de vibração e direção rápida do feixe.
O ímã em um VCA é normalmente um conjunto magnético de pote cilíndrico com um pólo central e um pólo externo anular, criando uma lacuna de fluxo radial onde a bobina se move. O que importa não é a densidade de pico do fluxo, mas a uniformidade do fluxo radial em toda a faixa do curso. Um VCA especificado para curso de ±10mm deve ter densidade de fluxo radial essencialmente plana em toda a faixa de ±10mm - variação acima de ±1% causa não-linearidade de força que deve ser compensada no servocontrolador.
O grau de NdFeB para VCAs é normalmente N40–N48, selecionado para atingir a densidade de fluxo de entreferro desejada com o volume magnético disponível. A geometria do ímã (diâmetro externo, diâmetro interno, altura axial) é a principal variável do projeto; grade é o parâmetro de ajuste fino. Para aplicações médicas e de VCA de semicondutores, aplicam-se as mesmas restrições de liberação de gases e partículas descritas na Seção 2. Para VCAs de automação industrial sem requisitos de sala limpa, o NdFeB sinterizado padrão com revestimento Ni-Cu-Ni é apropriado e adequado.
A HIMAGNET fornece conjuntos magnéticos para trilhos de motores lineares de canal U, pilhas de anéis de motores tubulares e atuadores de bobina de voz, incluindo opções de níquel cozido a vácuo e sem eletrólito para aplicações em salas limpas. Entre em contato com nossa equipe de engenharia com seus requisitos de força, curso e ambiente para obter uma recomendação de geometria e análise de seleção de classe.