O problema do servo industrial é a consistência, não o desempenho máximo
Os motores UAV são especificados para empuxo máximo. As juntas do robô humanóide são especificadas para torque máximo. Os servomotores industriais são especificados para algo mais exigente do que qualquer um deles: saída de torque consistente e previsível ao longo de dez milhões de ciclos, na temperatura nominal, com o mesmo desempenho no ciclo um e no ciclo dez milhões.
Esse requisito altera totalmente a lógica de seleção do ímã. Um motor de UAV que perde 2% de sua densidade de fluxo após uma temporada de corridas é um pequeno inconveniente. Um servo industrial em uma linha de montagem de precisão que perde 2% de seu torque constante ao longo de seis meses de turnos de produção causa rejeição de peças, tempo de inatividade para recalibração e reclamações de garantia. As consequências económicas da desmagnetização gradual em aplicações servo industriais não são proporcionais à perda de fluxo - são proporcionais ao valor de produção do processo que o motor controla.
Isso é o que torna a seleção do ímã do servo motor industrial diferente e por que escolher uma classe de um UAV ou de referência de motor de consumo é o ponto de partida errado.
1. Por que a dinâmica térmica do ciclo de trabalho é a principal variável do projeto
Servomotores industriais em usinagem CNC, soldagem robótica e automação pick-and-place funcionam em ciclos de trabalho que concentram o calor em padrões específicos. Um servo em um fuso de máquina-ferramenta pode funcionar continuamente a 70% do torque nominal em turnos de 6 horas. Um servo em um braço pick-and-place funciona com torque máximo por 80 ms, depois cai para perto de zero por 120 ms, repetindo a 5 Hz durante 16 horas por dia.
A temperatura do enrolamento em estado estacionário na aplicação do fuso é previsível a partir da corrente nominal e da resistência térmica. Na aplicação pick-and-place, os ciclos de temperatura do enrolamento e a constante de tempo térmico do conjunto magnético - normalmente 45 a 90 segundos para um servo de estrutura de 60 a 100 mm - significam que a temperatura do ímã não rastreia a temperatura instantânea do enrolamento. Ele rastreia uma média móvel com um atraso. Em um ciclo de trabalho rápido com altas correntes de pico, o ímã pode atingir temperaturas de 25 a 40 graus acima do que um modelo térmico de estado estacionário com corrente média poderia prever.
Especificar o grau do ímã a partir da corrente média está errado. Especifique a partir da corrente de pico na constante de tempo térmica do conjunto magnético. Para a maioria das aplicações servo industriais na faixa de 1 a 10 kW, isso significa que a temperatura efetiva do projeto do ímã é de 100 a 140 graus, e não o limite de enrolamento de 80 graus que aparece na folha de dados do motor.
2. Classe térmica IEC e o que isso realmente significa para ímãs
Os servomotores industriais são classificados de acordo com as classes térmicas IEC - Classe F (limite de enrolamento de 155 graus), Classe H (180 graus), Classe C (acima de 200 graus). Estas classificações aplicam-se ao isolamento do enrolamento e não aos ímanes. A temperatura do ímã em um motor bem projetado com resfriamento interno funciona de 30 a 60 graus abaixo da temperatura do enrolamento na carga nominal, mas em um motor operando acima da carga nominal ou com resfriamento degradado, a lacuna diminui.
O mapeamento prático entre a classe térmica do motor e o sufixo de grau magnético:
| Classe Térmica do Motor | Temperatura máxima típica do ímã | Sufixo de Grau Mínimo | Notas |
|---|---|---|---|
| Classe F, resfriamento forçado | 80–100 graus | H | O sufixo H fornece margem; N sufixo marginal, a menos que o ponto operacional seja conservador |
| Classe F, auto-resfriamento | 100–120 graus | H para SH | SH preferido para aplicações de serviço contínuo; H aceitável com modelo térmico verificado |
| Classe H, resfriamento forçado | 100–130 graus | SH | Linha de base de HAS; EH para motores próximos à corrente nominal com temperatura magnética de 130 graus |
| Classe H, auto-resfriamento | 120–150 graus | EH | EH ou AH; verifique a curva BH na temperatura operacional - a folha de dados do fabricante geralmente não é suficiente |
| Classe C/especialidade | 150–200 graus | SmCo ou AH NdFeB | Acima de 150 graus sustentados, SmCo é a resposta correta; Existem graus NdFeB AH, mas SmCo é mais estável |
3. O problema do acúmulo de desmagnetização em aplicações de ciclo longo
Em um servo motor funcionando 5.000 horas por ano em uma linha de produção, o ímã passa por cerca de 90 milhões de ciclos elétricos em uma configuração de pares de 14 pólos e velocidade nominal de 1.500 RPM. Cada ciclo em que o ponto de operação cai abaixo do joelho BH - mesmo que brevemente, mesmo que por uma pequena margem - contribui com uma pequena perda de fluxo irreversível.
O problema não é o evento individual. É o acúmulo. Um ímã que perde 0,05% de Br por 1.000 horas de operação perdeu 0,25% após um ano. Isso parece insignificante. Em um servo de alta precisão em uma máquina de ligação de semicondutores, o desvio constante de torque de 0,25% requer recalibração do circuito de controle de força. A recalibração em uma máquina de colagem deixa a ferramenta off-line por 2 a 4 horas. Em instalações 24 horas por dia, 7 dias por semana, isso acontece duas vezes por ano por máquina. O custo desse tempo de inatividade excede largamente o custo de especificar o grau de coercividade imediatamente superior na fase de projeto.
A abordagem de especificação correta: calcule o Hcj mínimo necessário para manter o ponto de operação 20% acima do joelho BH na temperatura máxima esperada do ímã e na corrente máxima de desmagnetização. Em seguida, adicione um sufixo de nota acima desse mínimo. O custo incremental é pequeno. A confiabilidade incremental é mensurável.
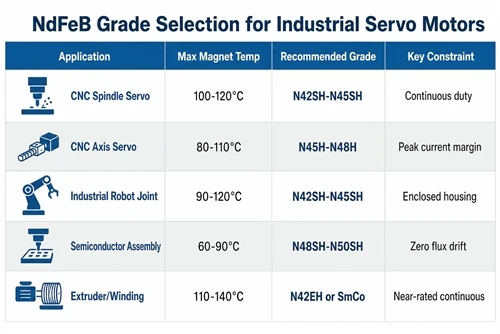
4. Seleção de Grau por Aplicação Servo Industrial
| Aplicativo | Ciclo de trabalho | Temperatura máxima do ímã | Nota recomendada | Justificativa |
|---|---|---|---|---|
| Centro de usinagem CNC (servo fuso) | Contínuo 60–80% | 100–120 graus | N42SH–N45SH | Longas tiragens contínuas; ES essencial; menor grau BHmax aceitável se a densidade de torque permitir |
| Servo eixo CNC (acionamento de alimentação) | Cíclico, 30–60% | 80–110 graus | N45H–N48H | Intermitente; H suficiente com análise adequada da margem de corrente de pico |
| Articulação de robô industrial (braço de 6 eixos) | Cíclico, 40–70% | 90–120 graus | N42SH–N45SH | Semelhante ao fuso CNC; alojamento conjunto fechado limita a convecção |
| Escolha e coloque / SCARA | Cíclico de alta frequência | 80–110 graus | N45H–N48H | Correntes de pico altas, mas curtas; verifique a margem de desmagnetização na corrente de pico |
| Montagem de semicondutores/eletrônicos | Cíclico de precisão | 60–90 graus | N48SH–N50SH | Baixa temperatura, mas precisão requer desvio de fluxo zero; SH fornece margem de estabilidade a longo prazo |
| Extrusora / bobinadeira | Contínuo próximo da classificação | 110–140 graus | N42EH–N45EH ou SmCo | Perto da corrente nominal por horas; EH ou SmCo dependendo da temperatura exata |
5. Quanto custam fornecedores separados em um redesenho de servo
Os ciclos de projeto de servo motores industriais são longos de - 12 a 24 meses, desde a especificação inicial até a produção qualificada. A geometria do ímã é fixada na construção do primeiro protótipo. Se os ímãs e as laminações do rotor vierem de fornecedores diferentes, qualquer alteração na geometria - e haverá alterações na geometria durante o desenvolvimento - exigirá um novo envolvimento com dois fornecedores, dois prazos de entrega e dois conjuntos de documentação de inspeção do primeiro artigo.
Na prática, a maioria das equipes de desenvolvimento de servos passam por 3 a 5 iterações de geometria magnética entre o primeiro protótipo e o lançamento de produção. Cada iteração que requer ferramentas separadas em um fornecedor de ímãs separado adiciona de 4 a 8 semanas ao cronograma e elimina a possibilidade de cootimizar o arco magnético e a geometria do slot de laminação juntos. O orçamento de tolerância do entreferro, que determina diretamente a ondulação de torque e o denteamento, é muito mais fácil de manter quando ambos os componentes são projetados e fabricados tendo em mente as tolerâncias um do outro desde o início.
6. Lista de verificação de especificações para servo ímãs industriais
- ☐ Calcule o campo de desmagnetização de pico na corrente transitória máxima, não na corrente nominal
- ☐ Determine a temperatura efetiva do ímã usando o modelo de constante de tempo térmico, não o modelo de corrente média em estado estacionário
- ☐ Selecione o sufixo de grau com margem Hcj de 20% acima do joelho BH na temperatura máxima do ímã
- ☐ Add one suffix above calculated minimum for long-cycle applications (>5.000 horas/ano)
- ☐ Solicite curvas BH do material de produção em 20 graus, 100 graus e 150 graus - não valores típicos da folha de dados
- ☐ Especifique o requisito de uniformidade de densidade de fluxo: ±1,5% para servo de precisão; ±2,5% para padrão industrial
- ☐ Para aplicações sustentadas acima de 130 graus: avalie o SmCo antes de se comprometer com os graus NdFeB EH/AH
- ☐ Confirme se o fornecedor do ímã pode fornecer geometria de segmento de arco correspondente ao desenho de laminação do seu rotor
A HIMAGNET fornece ímãs de segmento de arco para servomotores industriais com coordenação de laminação correspondente, dados de produção BH em temperaturas operacionais e suporte de engenharia durante o processo de projeto até a qualificação. Para suporte à seleção de classe em sua aplicação servo,entre em contato com nossa equipe de engenhariacom seu ciclo de trabalho, classe térmica e geometria do rotor.