Por que os motores de fluxo axial precisam de ímãs diferentes
Motores de fluxo axial - também chamados de motores panqueca ou motores de disco - orientam seu fluxo magnético paralelamente ao eixo de rotação, em vez de radialmente para fora dele. O entreferro é um disco plano em vez de um anel cilíndrico. Essa geometria produz maior densidade de torque por unidade de volume do que os projetos de fluxo radial, e é por isso que os motores de fluxo axial estão aparecendo em acionamentos de tração EV, geradores eólicos, máquinas de lavar de acionamento direto e cada vez mais na robótica, onde um motor curto e plano se ajusta melhor do que um motor cilíndrico longo.
A diferença na geometria do circuito magnético não é apenas uma mudança de forma - ela muda a geometria do ímã necessária, como a direção da magnetização é especificada e a quais modos de falha os ímãs estão expostos. Engenheiros que especificam ímãs a partir da experiência em motores de fluxo radial e aplicam a mesma lógica a projetos de fluxo axial normalmente encontram problemas no primeiro protótipo: ímãs que são geometricamente corretos, mas magnetizados na direção errada, ou projetos onde o fator de concentração de fluxo não foi levado em consideração e os ímãs saturam o ferro do estator em carga parcial.
1. O problema da geometria magnética do setor
Em um motor de fluxo radial, os ímãs são segmentos de arco – ladrilhos curvos que envolvem a superfície cilíndrica do rotor. A largura do ímã, o ângulo do arco e a espessura radial são as principais dimensões e são dimensionadas diretamente com a contagem de pólos e o diâmetro do rotor.
Em um motor de fluxo axial, os ímãs têm formato de setor - fatias de torta que cobrem uma parte da superfície plana do disco do rotor. O ângulo do setor é igual a 360 graus dividido pelo número de pólos (para um projeto de cobertura total). Um motor de 16 pólos usa 16 ímãs setoriais, cada um cobrindo 22,5 graus. A complicação geométrica crítica é que a largura do ímã varia do raio interno para o raio externo: a borda interna de cada setor é mais estreita que a borda externa. Isto é o oposto de uma seção transversal constante e cria dois problemas.
Primeiro, a densidade do fluxo no entreferro não é uniforme em todo o raio do ímã. A porção externa do ímã produz mais fluxo por unidade de área do que a porção interna no mesmo nível de magnetização, porque o arco externo é mais longo e subtende uma área maior. Em um motor de fluxo axial bem projetado, essa não uniformidade é gerenciada através do passo do enrolamento do estator e da geometria da ranhura - mas o fornecedor do ímã precisa saber a relação do raio interno para externo e a fração do arco polar para citar a geometria correta.
Em segundo lugar, o corte de formatos setoriais de blocos sinterizados de NdFeB produz um desperdício significativo de material em comparação com segmentos de arco. Um bloco de NdFeB que produz doze segmentos de arco de 30 graus para um motor radial produzirá menos setores utilizáveis para um motor axial de mesmo diâmetro de rotor, porque os cantos do setor e a variação na largura reduzem o rendimento. Espere um custo de material 20–35% maior por motor para ímãs de setor de fluxo axial em comparação com ímãs de arco de fluxo radial equivalentes no mesmo tipo e revestimento.
2. Direção de magnetização: axial, não radial
Este é o erro de especificação mais comum para engenheiros que fazem a transição de projetos de fluxo radial para axial. Em um motor de fluxo radial, os ímãs são magnetizados radialmente - os pólos norte e sul estão nas faces curvas interna e externa. Em um motor de fluxo axial, os ímãs são magnetizados axialmente - os pólos norte e sul estão nas faces planas superior e inferior, orientados paralelamente ao eixo do motor.
A especificação da magnetização radial em um ímã do setor de fluxo axial produz um ímã que é geometricamente correto, mas magneticamente inútil na aplicação - o fluxo sai pelas bordas curvas e não pelas faces planas onde está o entreferro. Este erro nem sempre é detectado na inspeção de entrada porque as dimensões do ímã estão corretas; ele aparece como um back-EMF próximo de zero quando o motor é ligado pela primeira vez.
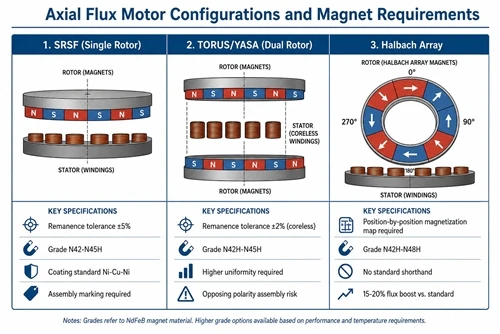
Para motores de fluxo axial com configurações de rotor Halbach - cada vez mais comuns em projetos de alta eficiência - a direção de magnetização gira em torno do disco do rotor em incrementos de 45 ou 90 graus. A especificação deve incluir explicitamente o ângulo de magnetização de cada posição do ímã, e o desenho de montagem deve marcar a orientação de cada peça. Não existe uma abreviação padrão para isso; requer um mapa de magnetização posição por posição na especificação de compra.
3. Configurações de rotor único versus estator de rotor duplo
Os motores de fluxo axial vêm em três configurações mecânicas principais: rotor único com estator único (SRSF), rotor duplo com estator único (tipo TORUS ou YASA) e rotor único com estator duplo. A especificação do ímã difere entre essas configurações.
Nas configurações TORUS/YASA - onde dois discos do rotor flanqueiam um único estator central sem núcleo - cada disco do rotor carrega ímãs, e os dois discos são montados com polaridades opostas para que o caminho do fluxo se feche através do enrolamento do estator sem núcleo de aço. Isso significa que os ímãs em cada disco do rotor devem atrair em direção ao disco oposto através da folga do estator, e a sequência de montagem deve manter essa atração durante a instalação (a força entre dois discos opostos do rotor através de um entreferro de 10 mm em um motor TORUS típico de 200 mm de diâmetro é 500–1500N - o suficiente para ferir gravemente uma mão se o acessório de montagem falhar).
Para motores TORUS sem núcleo, os ímãs devem ser especificados com tolerância de remanência mais estreita (±2% vs. o padrão ±5%) porque não há ferro para saturar e compensar pequenas não uniformidades de fluxo. A forma de onda do back-EMF é diretamente proporcional à distribuição de densidade de fluxo local, de modo que a variação de ímã para ímã se traduz diretamente em ondulação de torque. Esse requisito de tolerância mais rígido normalmente acrescenta 15 a 25% ao custo do ímã.
4. Seleção de Grau para Aplicações de Fluxo Axial
O ambiente térmico em motores de fluxo axial é diferente do fluxo radial. A geometria do disco plano tem melhor relação superfície-volume e na maioria dos projetos os ímãs estão mais próximos do perímetro externo, onde o resfriamento convectivo ou condutivo é mais eficaz. As temperaturas operacionais do ímã para motores de fluxo axial em aplicações de tração e gerador de acionamento direto são normalmente de 60 a 100 graus - inferiores aos 100 a 150 graus vistos em servomotores de fluxo radial de alta velocidade.
Isto significa que os requisitos de coercividade são muitas vezes menos severos do que o esperado. Para a maioria das aplicações de motores de roda EV e geradores eólicos, N42H (classificação de 120 graus) é a classe correta. N42SH (150 graus) raramente é necessário, a menos que o motor esteja em um ambiente de alta temperatura ambiente com resfriamento limitado. Especificar N42SH ou superior para um motor de fluxo axial bem resfriado adiciona 8–12% ao custo do ímã sem nenhum benefício de desempenho na temperatura operacional.
A exceção são os motores de fluxo axial de alta velocidade - acionamentos de fuso, rotores de armazenamento de energia de volante - onde a tensão centrífuga nos ímãs do disco é a restrição dominante do projeto. A 10,000+ RPM, a tensão radial nos ímãs do setor de raio externo pode se aproximar do limite de resistência à tração do NdFeB sinterizado (aproximadamente 80 MPa). Essas aplicações exigem análise de tensão de elementos finitos do disco do rotor e, em alguns casos, exigem modificações na geometria do ímã (adicionando chanfros no raio interno para reduzir a concentração de tensão) ou mudança para NdFeB ou SmCo ligados, que possuem melhores propriedades de tração ao custo de BHmax mais baixo.
5. Lista de verificação de aquisição para ímãs do setor de fluxo axial
As especificações padrão de compra de ímãs de fluxo radial precisam das seguintes adições para ímãs do setor de fluxo axial:
Geometria: especifique o raio interno (Ri), o raio externo (Ro), o ângulo do setor (grau) e a espessura da face plana. Inclui explicitamente a relação Ri/Ro - determina o cálculo do rendimento e a uniformidade da distribuição do fluxo.
Direção de magnetização: especifique axial (espessura total) para projetos padrão. Para rotores de matriz Halbach, forneça um desenho do mapa de magnetização posição por posição.
Tolerância de remanência: o padrão ±5% é aceitável para projetos de estator com núcleo de ferro. Especifique ±2% para configurações TORUS/YASA sem núcleo.
Revestimento: Ni-Cu-Ni padrão é apropriado para a maioria das aplicações de fluxo axial. Para ambientes corrosivos (vento costeiro, marítimo) ou aplicações de alta umidade, especifique níquel sem eletrólito ou revestimento epóxi. O revestimento dourado raramente é necessário, a menos que o motor esteja em um ambiente médico ou de semicondutores.
Marcação de montagem: solicite que cada face do ímã seja marcada com o sentido de magnetização (N ou S) na face plana. A geometria do setor não é auto-orientada - ímãs não marcados em uma montagem multipolar representam um risco significativo de erro de montagem.
A HIMAGNET produz ímãs setoriais para motores de fluxo axial nas classes N35 a N52, com magnetização axial e Halbach, variantes sem núcleo de tolerância estreita e marcação de montagem. Entre em contato com nossa equipe de engenharia com seu Ri, Ro, contagem de pólos e temperatura operacional para obter uma recomendação de geometria e classe.