O problema do atuador conjunto sobre o qual ninguém fala
O desenvolvimento de robôs humanóides tem um problema magnético. Não é um problema de fornecimento – um problema de especificação.
A maioria das equipes que constroem articulações humanóides começa extraindo uma especificação NdFeB de alta qualidade de qualquer que seja o projetista do motor usado da última vez. O N45SH foi especificado porque funcionou no último projeto de servo. O sufixo térmico é escolhido para corresponder ao limite de temperatura do enrolamento. E então, seis meses após o início dos testes de hardware, a junta esquenta mais do que o modelo previu, a constante de torque muda e ninguém consegue explicar imediatamente o porquê - porque o ímã parece bem à temperatura ambiente.
A questão é que os atuadores articulados de robôs humanóides ficam em uma interseção de restrições que não existe na maioria das outras aplicações de motores: densidade de torque extrema, ciclos de trabalho altamente intermitentes, envelopes térmicos apertados sem resfriamento forçado e um pacote mecânico que coloca o ímã mais próximo das fontes de calor do que quase qualquer outro projeto de motor. Acertar na seleção do NdFeB requer pensar em todas essas quatro restrições em conjunto, e não separadamente.
Este artigo é sobre como fazer isso.
1. Por que os atuadores articulares humanóides são termicamente diferentes
Um servo motor padrão em uma aplicação industrial funciona aproximadamente em equilíbrio térmico em estado estacionário durante a produção. Você dimensiona o ímã para operação contínua na temperatura nominal, adiciona uma margem e a seleção é defensável.
As articulações dos robôs humanóides não se comportam dessa maneira. Um ciclo de marcha envolve breves explosões de alto torque - correntes de pico de 3 a 5 vezes a classificação contínua - seguidas por fases de baixa carga, onde a articulação mantém a posição principalmente contra a gravidade. A corrente média pode ser modesta, mas o pico de geração de calor durante essas fases de ruptura é concentrado, e a constante de tempo térmico de um atuador de junta compacto (normalmente 10-30 segundos para o enrolamento, mais longo para o conjunto magnético) significa que a temperatura do ímã está atrasada em relação à temperatura do enrolamento o suficiente para importar.
Em um caso de teste bem caracterizado: um atuador sem moldura de 60 mm executando uma simulação de marcha a 1 Hz mostrou temperaturas de enrolamento atingindo um pico de 95 graus durante a fase de apoio, enquanto a temperatura da superfície do ímã do rotor atingiu apenas 72 graus - um atraso de aproximadamente 8 segundos. Na frequência de marcha de 2 Hz, o atraso se comprime e a temperatura do ímã se aproxima de 88 graus no mesmo ciclo de trabalho. O grau do ímã que é seguro em 1 Hz pode estar próximo de seu limite de desmagnetização irreversível em 2 Hz, sem nada no modelo térmico de estado estacionário que o sinalize.
É por isso que especificar um ímã de articulação humanóide apenas a partir de um modelo térmico em estado estacionário é insuficiente. A dinâmica do ciclo de trabalho é importante.
2. O risco de desmagnetização não é simétrico
A desmagnetização do NdFeB não é um evento binário. Há uma perda gradual e irreversível de Br que se acumula cada vez que o ímã opera abaixo do ponto do joelho na curva BH - e em um motor de junta sem moldura de alta contagem de pólos, o ponto de operação muda em direção ao joelho sob condições de corrente de pico precisamente quando a junta está realizando seu trabalho de maior torque.
A consequência prática: um ímã que é termicamente seguro em estado estacionário de 80 graus ainda pode desmagnetizar parcialmente durante uma explosão de torque de 150 ms se a corrente de pico for alta o suficiente para empurrar o ponto operacional abaixo do joelho. A quantidade de desmagnetização por ciclo é pequena – talvez 0,1–0,3% de perda de Br – mas é cumulativa. Após 10.000 ciclos de marcha, uma articulação que começou conforme as especificações pode estar funcionando 2–4% abaixo de sua constante de torque original. Isso é suficiente para causar assimetria perceptível na marcha bilateral e para criar dores de cabeça de controle em circuito fechado que parecem problemas de software.
A correção é simples, mas requer saber que é necessário: especificar o grau do ímã com base no ponto operacional de pico durante transientes de corrente máximos, não apenas no limite térmico em estado estacionário. Para a maioria das aplicações de juntas humanóides, isso empurra a seleção dos graus de sufixo N padrão para H ou SH - não porque a temperatura seja alta, mas porque a força coercitiva precisa ser mantida contra campos de desmagnetização de pico.
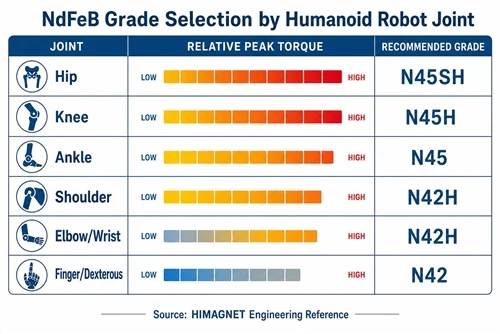
3. Seleção de notas por posição conjunta
Nem todas as articulações de um robô humanóide possuem o mesmo ambiente térmico e eletromagnético. Uma abordagem hierárquica para a seleção de notas faz sentido.
| Articulação | Pico de Torque | Ambiente Térmico | Nota recomendada | Justificativa |
|---|---|---|---|---|
| Quadril (arremesso/rolamento) | Alto (40–120 N·m) | Pelve fechada, fluxo de ar limitado | N42SH–N45SH | Risco de desmagnetização de corrente de pico elevado; ambiente térmico fechado |
| Joelho | Mais alto (60–150 N·m) | Exposto, melhor convecção | N45H–N48H | Pico de torque dominante; melhor resfriamento permite menor sufixo de coercividade |
| Tornozelo | Médio (20–60 N·m) | Ambiente exposto e mais baixo | N45–N48H | Menor risco térmico; padrão N aceitável se a corrente de pico for controlada |
| Ombro (arremesso/rolamento) | Médio (15–40 N·m) | Torso parcialmente fechado | N42H–N45H | Densidade de torque moderada; ciclo de trabalho fechado, mas inferior ao das pernas |
| Cotovelo / Pulso | Baixo–Médio (5–20 N·m) | Exposto, boa convecção | N42–N45H | Correntes de pico mais baixas; padrão N geralmente suficiente com margem |
| Dedo / Hábil | Baixo (0,1–2 N·m) | Estrutura de mão fechada | N42H–N45H | O pequeno volume limita a dissipação de calor; O sufixo H fornece margem |
Estes são pontos de partida, não especificações finais. A seleção real depende do seu perfil de corrente de pico, da resistência térmica da montagem da junta e se você possui resfriamento ativo. Mas o padrão se mantém: as articulações que suportam a maior carga nos ambientes com maior restrição térmica – quadris, ombros fechados – precisam de Hcj mais alto, enquanto as articulações distais expostas têm mais espaço térmico e podem executar graus de coercividade mais baixos.
4. Geometria do segmento de arco para juntas com alto número de pólos
A maioria dos atuadores articulados humanóides usa configurações de 12 a 20 pólos para maximizar o torque por ampere em um diâmetro compacto. Nesta contagem de pólos, a largura do segmento de arco é estreita - normalmente comprimento de corda de 15 a 25 mm para um diâmetro de rotor de 60 a 80 mm - e a espessura radial é limitada pelo orçamento de inércia do rotor.
Duas decisões geométricas são mais importantes do que a maioria das equipes imagina:
Relação do arco do pólo.Uma relação de arco de pólos entre 0,82 e 0,90 é a faixa prática para minimizar o torque de engrenagem em motores sem moldura de alta contagem de pólos, sem sacrificar muito fluxo de entreferro. Ir acima de 0,92 aumenta o fluxo, mas a engrenagem torna-se a fonte dominante de ondulação de torque - problemática para uma junta de robô que precisa de controle suave de posição em baixa velocidade. Ir abaixo de 0,80 reduz o desgaste, mas reduz a densidade de torque o suficiente para que você precise de um ímã de maior qualidade para compensar, o que aumenta o custo sem abordar a escolha da geometria subjacente.
Espessura radial vs. espessura do ferro traseiro.Para ímãs da classe N45H em um rotor de 60–80 mm, a espessura radial do ímã de 3,5–4,5 mm é a faixa onde os ímãs operam perto de seu ponto de trabalho ideal na curva BH. Mais fino que 3mm e você está deixando fluxo na mesa. Mais espesso que 5 mm adiciona inércia ao rotor que aparece como largura de banda de junta reduzida - um custo real em um robô que precisa de respostas rápidas de controle de impedância.
5. Quanto custa a terceirização separadamente
É comum em programas de desenvolvimento de robôs humanóides obter ímãs de rotor de um fornecedor e laminações de estator de outro. A lógica faz sentido no papel: cada fornecedor otimiza seu próprio componente.
Na prática, o acúmulo de tolerância entre componentes de origem independente é a fonte mais consistente de variação do entreferro em motores de junta de primeiro artigo. Uma variação de ±0,05mm no raio do arco magnético, combinada com uma variação de ±0,03mm no raio da ranhura de laminação, produz uma variação de até ±0,08mm no entreferro ao redor da circunferência do rotor. Com um entreferro nominal de 0,4 mm - típico para uma junta sem moldura de alta densidade de torque - isso representa uma variação de 20%. O resultado é uma ondulação de torque mensurável na frequência de passagem dos pólos, que em um motor de 16 pólos a 200 RPM (velocidade típica de caminhada lenta) cai para 26 Hz - bem na largura de banda da maioria dos controladores de impedância de articulação humanóide.
A correspondência da geometria do arco magnético com a geometria real da laminação do mesmo lote de produção elimina a maior parte dessa variação. O ímã e a laminação não precisam necessariamente vir do mesmo fornecedor, mas precisam ser co-validados dimensionalmente antes da montagem - e isso é muito mais fácil quando ambos vêm de uma única fonte que controla ambos os processos.
6. Lista de verificação prática para especificação de ímã de articulação humanóide
- ☐ Defina o campo de desmagnetização de pico na corrente máxima, não apenas na temperatura operacional em estado estacionário
- ☐ Execute a simulação térmica do ciclo de trabalho na frequência de marcha alvo - 1 Hz e 2 Hz no mínimo
- ☐ Selecione a classe com base no ponto de pico de operação com margem Hcj de 15% acima do ponto de joelho na temperatura máxima esperada do ímã
- ☐ Especifique a geometria do segmento de arco: relação do arco polar 0,82–0,90, espessura radial 3,5–4,5 mm para diâmetro de rotor de 60–80 mm
- ☐ Verifique o orçamento de tolerância do entreferro: tolerância do raio do arco magnético + tolerância do raio da ranhura de laminação Menor ou igual a 20% do entreferro nominal
- ☐ Solicite curvas BH em 20 graus, 80 graus e 120 graus do material de produção - não dos valores da folha de dados de classificação
- ☐ Para articulações do quadril e ombros fechados: especifique o sufixo SH como linha de base; H é aceitável apenas com modelo térmico validado mostrando pico de temperatura do ímã Menor ou igual a 120 graus no pior caso de marcha
A HIMAGNET fornece ímãs de segmento de arco correspondentes aos desenhos de laminação do rotor do cliente, com dados BH em múltiplas temperaturas do material de produção. Para programas articulares humanóides - desde atuadores de dedos até motores de torque de quadril -entre em contato com nossa equipe de engenhariacom o torque da junta, velocidade e envelope térmico, e trabalharemos na seleção da classe com você.