A desmagnetização não é uma falha repentina
O modelo mental comum de desmagnetização magnética é uma função escalonada: o motor funciona normalmente, então os ímãs falham e o motor para de produzir torque. Não é assim que acontece na prática. A desmagnetização em motores NdFeB é quase sempre parcial e gradual - os ímãs perdem uma fração de sua remanência, o motor produz um pouco menos de torque na mesma corrente e o sistema de controle compensa aumentando a corrente, o que produz mais calor, o que acelera ainda mais a desmagnetização. O modo de falha é uma deriva lenta, não um precipício.
No momento em que a desmagnetização parcial é detectável como redução do desempenho do motor, os ímãs normalmente perderam 5–15% de seu Br original. Nesse ponto, a desmagnetização é irreversível. Os ímãs não podem ser remagnetizados no motor sem a desmontagem completa e retorno ao dispositivo de magnetização. Para uma junta robótica implantada ou um servoatuador selado, isso significa uma reconstrução completa.
Este artigo aborda os três mecanismos que causam a desmagnetização em motores em operação, como calcular o risco de desmagnetização para um determinado grau de ímã e ponto de operação e o que especificar para garantir que o projeto tenha margem adequada.
1. Os três mecanismos de desmagnetização
A desmagnetização térmica, a desmagnetização por curto-circuito e a desmagnetização do ponto operacional são mecanismos distintos com diferentes causas e diferentes soluções. Confundi-los leva a soluções erradas.
Desmagnetização térmicaocorre quando a temperatura do ímã excede o ponto onde a coercividade Hcj cai abaixo do nível necessário para resistir ao campo de desmagnetização do próprio motor. Este é um efeito limite: abaixo da temperatura crítica o ímã é estável, acima dela a desmagnetização começa e é irreversível no resfriamento. Para NdFeB de grau N (sem sufixo térmico), o Hcj cai acentuadamente acima de 80 graus. A temperatura crítica para um determinado projeto de motor depende do campo do entreferro e do volume do ímã - um motor com uma seção magnética fina e um grande campo de desmagnetização pode desmagnetizar a 90 graus, enquanto um motor melhor projetado com a mesma classe seria estável a 120 graus.
Desmagnetização por curto-circuitoocorre durante condições de falha - curtos entre fases, falhas no inversor ou eventos de frenagem regenerativa - onde a corrente do estator produz um campo desmagnetizante que excede o Hcj do ímã na temperatura operacional. Em condições normais de operação, a corrente de pico em um motor adequadamente projetado não é alta o suficiente para desmagnetizar até mesmo os ímãs de grau N. Durante condições de falha, a corrente pode atingir o valor nominal de 5–10× por milissegundos. Se esse pulso desmagnetiza os ímãs depende da espessura do ímã, Hcj na temperatura e da duração da falha.
Desmagnetização do ponto operacionalé o mais insidioso porque pode ocorrer em temperaturas normais de operação sem eventos de falha. Isso acontece quando o motor é projetado com espessura magnética insuficiente para o pico de torque requerido, de modo que no pico da corrente o campo desmagnetizante se aproxima ou ultrapassa Hcj. Cada pulso de torque deixa os ímãs um pouco mais fracos. Com o tempo, o desempenho diminui. Isto é comumente diagnosticado erroneamente como desgaste do rolamento ou degradação do enrolamento.
2. A linha de carga de desmagnetização
A principal ferramenta para análise de desmagnetização é o ponto de operação do ímã na curva de desmagnetização BH. Cada ímã NdFeB tem uma curva BH publicada em múltiplas temperaturas – normalmente 20 graus, 100 graus, 150 graus e às vezes 180 graus. O projetista do motor calcula o ponto operacional: a combinação de B (densidade de fluxo no ímã) e H (campo de desmagnetização aplicado ao ímã) na pior condição operacional, que normalmente é a corrente de pico na temperatura operacional máxima.
O ponto de operação deve ficar à direita do “joelho” na curva BH – o ponto onde a curva começa a curvar-se acentuadamente para baixo. Abaixo do joelho, qualquer aumento adicional no campo de desmagnetização causa perda irreversível de fluxo. Acima do joelho, a desmagnetização é reversível: o fluxo reduz temporariamente sob o campo aplicado, mas recupera quando o campo é removido.
Para ímãs N42SH a 150 graus (um grau comum para aplicações servo industriais), o joelho da curva BH ocorre em aproximadamente H=-950 kA/m. Se o projeto do motor resultar em um campo de desmagnetização de pico de -700 kA/m a 150 graus e corrente de pico, há uma margem de 250 kA/m acima do joelho. Essa margem deve ser de pelo menos 150–200 kA/m para um projeto conservador, levando em consideração a variação de ímã para ímã em Hcj (normalmente ±50 kA/m na produção) e a incerteza na medição de temperatura.
3. Seleção do sufixo de nota: o que a letra realmente significa
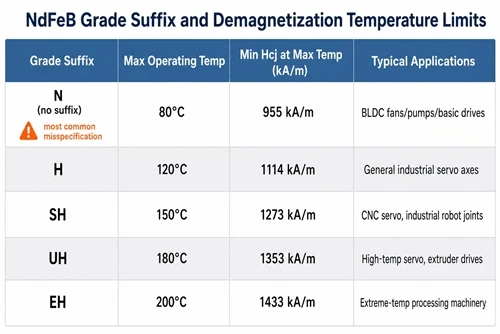
O sufixo térmico nas designações de grau NdFeB - H, SH, UH, EH - indica a temperatura operacional máxima na qual a coercividade Hcj atende às especificações mínimas. N42 sem sufixo é classificado para temperatura operacional máxima de 80 graus. N42H é classificado para 120 graus. N42SH é classificado para 150 graus. N42UH é classificado para 180 graus. N42EH é classificado para 200 graus.
Estes não são limites absolutos de temperatura onde o ímã falha instantaneamente - são as temperaturas nas quais a especificação mínima de Hcj é atendida. Acima da temperatura nominal, o ímã ainda pode permanecer estável dependendo do campo de desmagnetização específico do motor. Abaixo da temperatura nominal, há margem Hcj adicional.
O erro de seleção de classe que causa a maioria das falhas de campo: especificar o sufixo com base na temperatura do enrolamento e não na temperatura do ímã. Em um servo motor fechado com resfriamento por convecção forçada na carcaça, o enrolamento pode atingir 130 graus enquanto a temperatura da superfície do ímã (que afeta diretamente Hcj) atinge 110 graus porque o ímã está mais próximo da parede resfriada da carcaça. Por outro lado, em um motor sem moldura onde o rotor é cercado por vácuo ou estrutura de baixa condutividade, a temperatura do ímã pode exceder a temperatura do enrolamento durante a operação sustentada. A temperatura do ímã deve ser medida ou modelada – ela não pode ser inferida a partir da temperatura do enrolamento sem um modelo térmico da geometria do motor.
4. Requisitos práticos de margem por aplicação
Servoeixos industriais (CNC, robôs industriais): projetados para margem Hcj de 30% acima do joelho na temperatura máxima de enrolamento. Os 30% são responsáveis pela variação de produção de ±5% em Hcj, pela incerteza na medição de temperatura e pelo fato de que condições de falha ocasionalmente exporão o motor a correntes acima das nominais.
Articulações robóticas colaborativas e motores de torque de acionamento direto: projeto para margem de 40%. Robôs colaborativos são frequentemente usados perto de seus limites de torque em tarefas ricas em contato, e a corrente de pico durante eventos de contato inesperados pode exceder brevemente a corrente nominal. O custo de uma reconstrução de campo é suficientemente elevado para que o conservadorismo compense.
Motores de propulsão UAV: projetados para margem de 25% na temperatura nominal contínua. Os motores UAV raramente atingem a corrente de pico por períodos prolongados - a corrente de pico ocorre apenas durante a decolagem e manobras agressivas. Em cruzeiro, o campo de desmagnetização está bem abaixo do pico. A margem de 25% cobre a condição de decolagem.
Aplicações de alta temperatura (acionamentos de extrusoras, máquinas de processamento próximas a ferramentas aquecidas): use classe SH ou UH e projete para margem de 35% na temperatura máxima esperada do ímã, e não na temperatura ambiente. Se o motor for aparafusado a uma placa aquecida de 180 graus, a temperatura do ímã se aproximará de 180 graus em estado estacionário, independentemente da temperatura do enrolamento.
5. O que solicitar ao seu fornecedor magnético
Uma especificação completa de resistência à desmagnetização inclui três itens que todo fornecedor competente de ímãs deve ser capaz de fornecer:
Primeiro, a curva completa de desmagnetização do BH na temperatura operacional, não apenas a curva da temperatura ambiente. Para um motor classificado para temperatura magnética de 150 graus, você precisa da curva de 150 graus. Muitas planilhas de dados mostram apenas dados de 20 graus – isso é insuficiente para análise de desmagnetização.
Em segundo lugar, o Hcj mínimo à temperatura em todo o lote de produção, e não o valor típico ou nominal. A produção de NdFeB tem variação de Hcj de ±3–5% no mesmo teor. Um motor projetado para o Hcj nominal terá unidades em produção que desmagnetizam em condições operacionais que a análise do projeto considera seguras.
Terceiro, uma medição de mapeamento de densidade de fluxo em um lote de amostras de ímãs magnetizados. A medição confirma que o nível de magnetização alcançado na produção corresponde à especificação. Ele também fornece a linha de base para inspeção de entrada – lotes de produção futuros podem ser comparados com a linha de base para detectar desvios no processo de magnetização antes que afetem o desempenho do motor em campo.
A HIMAGNET fornece dados de curva BH em temperatura operacional, especificações mínimas de Hcj por lote de produção e serviços de mapeamento de densidade de fluxo para qualificação do ímã do motor. Para suporte à análise de margem de desmagnetização,entre em contato com nossa equipe de engenhariacom sua classe, temperatura operacional e campo de desmagnetização de pico.